Расчёты MTBM | Ключевые инженерные проверки в микротуннелирование
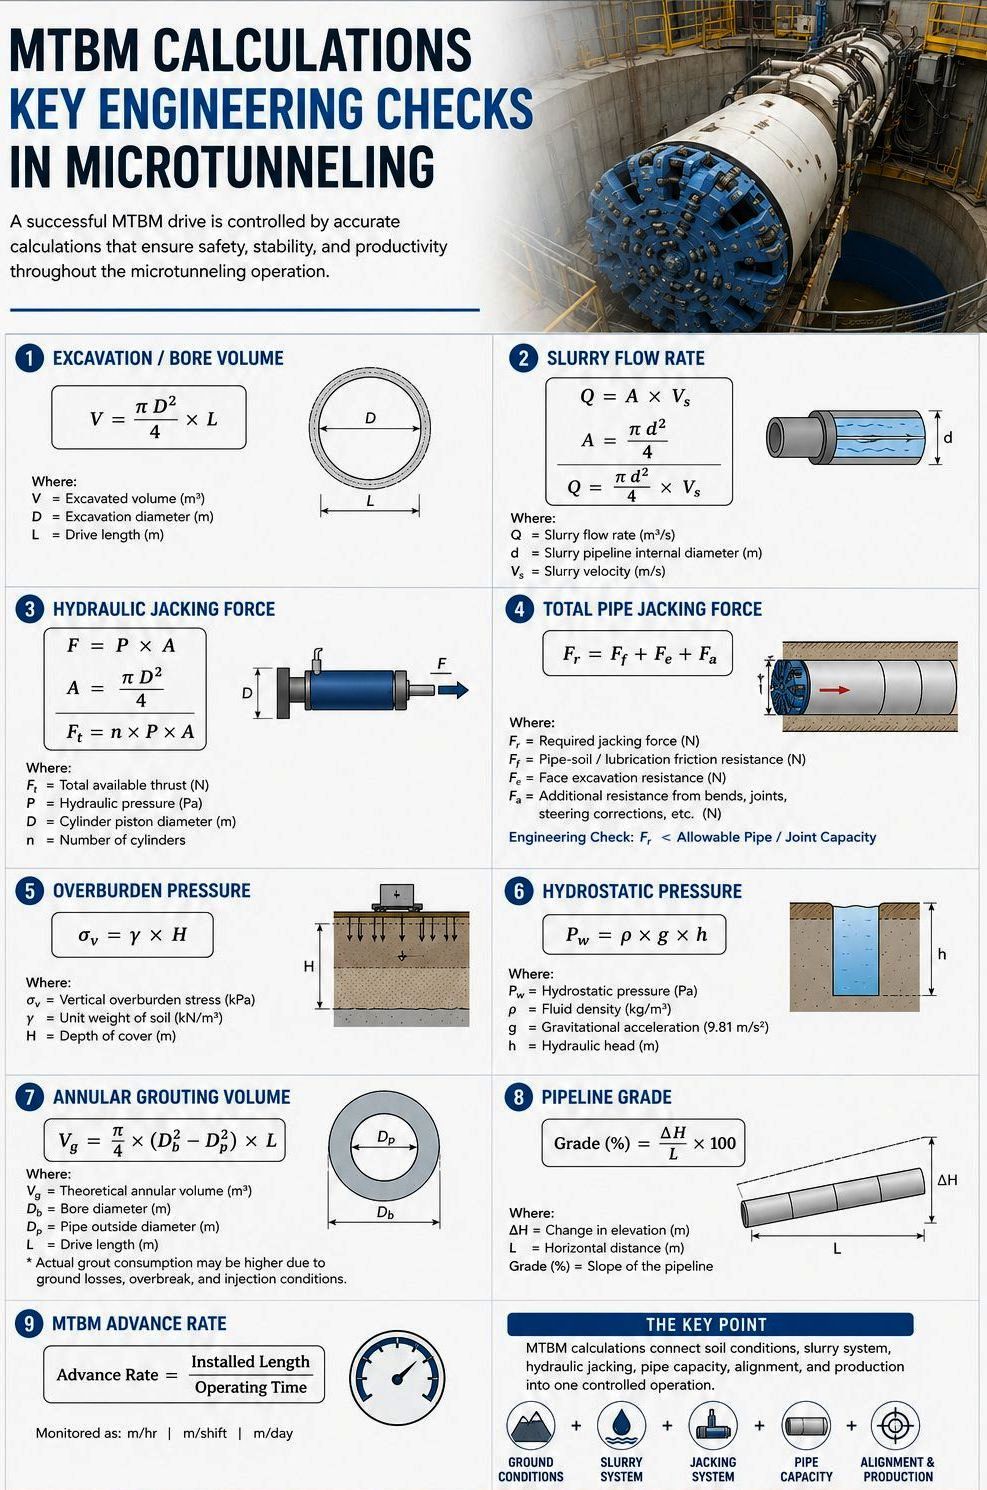
Успешный MTBM-привод — это не только работа машины. Он зависит от контроля связи между условиями грунта, шламом, системой домкрата, пропускной способностью труб и выравниванием почвы.
Вот некоторые ключевые расчёты, часто используемые в MTBM-проектах:
1.Раскопки / Объём буры
V = (? ? D? / 4) ? L
Где:
V = Выкопанный объём (м?)
D = Диаметр раскопки (м)
L = длина диска (m)
2. Скорость потока суспензии
Q = A ? против
Где:
A = ? ? d? / 4
Следовательно:
Q = (? ? d? / 4) ? Vs
Q = расход суспензии (м?/с)
d = Внутренний диаметр трубопровода суспензии (м)
Vs = скорость суспензии (м/с)
3. Сила гидравлического подъёма
Для одного гидравлического цилиндра:
F = P ? A
Где:
A = ? ? D? / 4
Для нескольких цилиндров:
Ft = n ? P ? A
Ft = Общая доступная тяга (N)
P = Гидравлическое давление (Pa)
D = Диаметр поршня цилиндра (м)
n = Количество цилиндров
4. Общая сила подъёма трубы
Требуемую силу подъёма можно рассматривать как:
Fr = Ff + F? + F?
Где:
Fr = Требуемая сила подъёма
Ff = сопротивление трения при смазке трубы
F? = сопротивление поверхности выемки
F? = Дополнительное сопротивление от изгибов, суставов, коррекций рулевого управления и т.д.
Инженерная проверка:
Необходимая сила подъёма < Allowable Pipe / Joint Capacity
5. Давление вышележащих слоев грунта
Упрощенный расчет вертикального напряжения:
?? = ? ? H
Где:
?? = Вертикальное напряжение вышележащих слоев грунта (кПа)
? = Удельный вес грунта (кН/м?)
H = Глубина залегания (м)
6. Гидростатическое давление
P? = ? ? g ? h
Где:
P? = Гидростатическое давление (Па)
? = Плотность жидкости (кг/м?)
g = Ускорение свободного падения (9,81 м/с?)
h = Гидравлический напор (м)
Это важный фактор, который следует учитывать при определении требований к давлению на забой тоннелепроходческого комплекса.
7. Объем заполнения зазора цементным раствором
Vg = [? / 4] ? (Db? ? Dp?) ? L
Где:
Vg = Теоретический объем зазора (м?)
Db = Диаметр скважины (м)
Dp = Наружный диаметр трубы (м)
L ??= Длина проходки (м)
Фактический расход цементного раствора может быть выше из-за потерь грунта, перебора и условий закачки.
8. Уклон трубопровода
Уклон (%) = (?H / L) ? 100
Где:
?H = Изменение высоты (м)
L ??= Горизонтальное расстояние (м)
Это необходимо для поддержания проектной линии и уровня на протяжении всей проходки.
9. Скорость продвижения тоннелепроходческого комплекса
Скорость продвижения = Длина проложенного участка / Время работы
Обычно контролируется как:
м/ч | м/смена | м/день
Это помогает оценить фактическую производительность по сравнению с запланированным графиком проходки. Инженер, работающий с проходческим щитом высокого давления, должен постоянно балансировать следующие параметры:
Усилие подъема - Пропускная способность трубы
Давление на забой - Устойчивость грунта
Поток пульпы - Транспортировка твердых частиц
Выравнивание - Коррекция рулевого управления
Производительность - Состояние грунта и оборудования
Запуск TBM — серия основных концепций
Новость о смерти Джима Брумфилда дошла до меня около двух недель назад. Джим был одним из ключевых людей, причастных к созданию Herrenknecht Asia в Таиланде около 30 лет назад, и у меня была возможность присоединиться к Herrenknecht (Азия) во время его работы управляющим директором.
В знак уважения его вклада в тоннельную промышленность в Таиланде и возможностей, которые он создал для многих из нас, я с уважением посвящаю этот пост его памяти.
Как управляется пусковая машина с трубопроводом? — Взгляд через равновесие сил
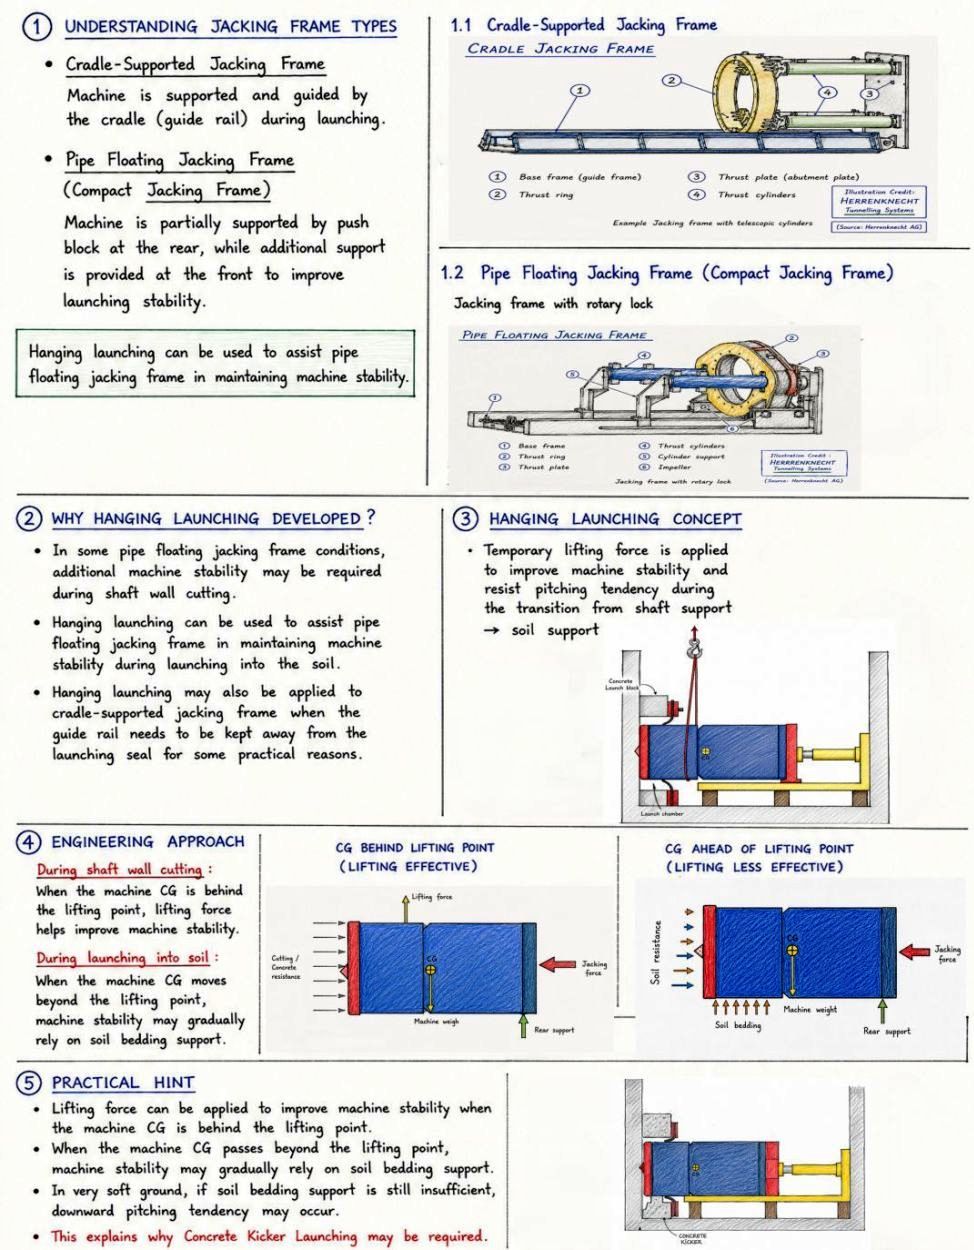
Подвесной пуск — поддержание устойчивости машины во время запуска
В некоторых проектах по установке труб устойчивость машины при спуске может требовать дополнительной поддержки, особенно при переходе от опоры вала > грунта.
Один из методов, используемых на практике, — это подвесное запусковое усилие, при котором временная подъёмная сила помогает стабилизировать машину и снижать склонность к наклону при запуске.
По моему опыту, эффективность подвесного запуска зависит от взаимосвязи между точкой подъёма и центром тяжести машины (CG):
? Когда CG находится за точкой подъёма, подъёмная сила помогает повысить устойчивость машины.
? Когда CG выходит за пределы точки подъёма, эффект подъёма постепенно уменьшается, и стабильность машины начинает больше зависеть от поддержки почвенного грунта.
На очень мягком грунте, если поддержка почвы всё ещё недостаточна, может возникнуть тенденция к наклону вниз. Это одна из причин, почему иногда требуются дополнительные методы, такие как Concrete Kicker Launching.
Эта иллюстрация основана на практическом опыте в сочетании с инженерными знаниями.
Сессия #4 продолжится с: «Запуск бетонного кикера»
Сталкивались ли вы с ситуациями, когда требовалась дополнительная поддержка для поддержания устойчивости машины во время запуска?
|
Как заменяют щетки для уплотнения хвоста TBM непосредственно внутри туннеля?
Уплотнение хвоста состоит из трёх рядов щеток. С помощью этого метода можно заменить первый и второй ряды. Третий, самый внешний ряд нельзя заменить.
Работы выполняются следующим образом:
1. Сегментное кольцо устанавливается без ключевого сегмента, чтобы позже его можно было разобрать.
2. TBM переходит на следующую позицию кольца. Край установленного кольца проходит мимо второго ряда щёток и останавливается между вторым и третьим рядами.
3. Во время продвижения необходимо правильно провести первичное затирывание пустоты хвоста.
4. Следующее кольцо не установлено. Качество затирки проверяется сверлением отверстий для исследования в предыдущем кольце, расположенных в 50 мм от края хвоста щита.
5. Если затирка недостаточна, проводится дополнительная затирка до достижения необходимой герметизации.
6. Кольцо без ключевого сегмента разбирается, обеспечивая доступ к первому и второму рядам щёток для уплотнения хвоста.
7. Кисти осматриваются и удаляются.
8. Хвост щита очищен, а участки, где будут установлены новые щётки, зашлифованы.
9. Устанавливаются новые щётки для уплотнения хвоста, которые привариваются к хвосту щита.
10. Проверяются каналы подачи смазки. При необходимости устанавливаются новые каналы.
11. Новые щётки тщательно наполняются смазкой вручную.
12. Демонтированное сегментное кольцо устанавливается заново.
13. TBM возобновляется.
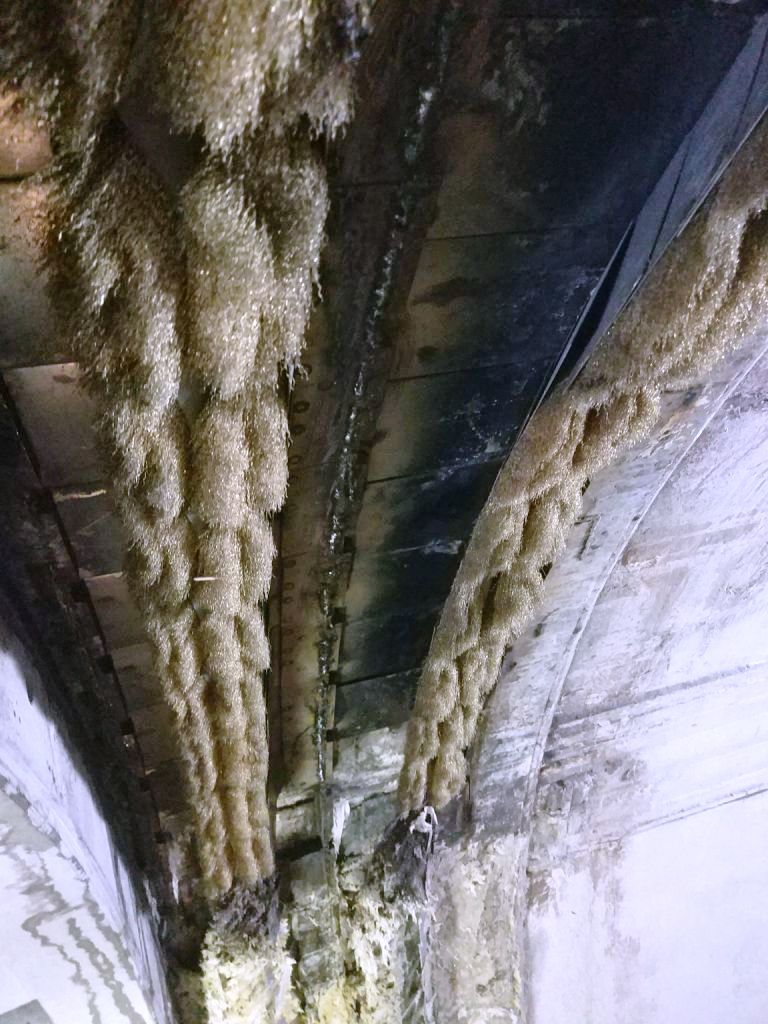
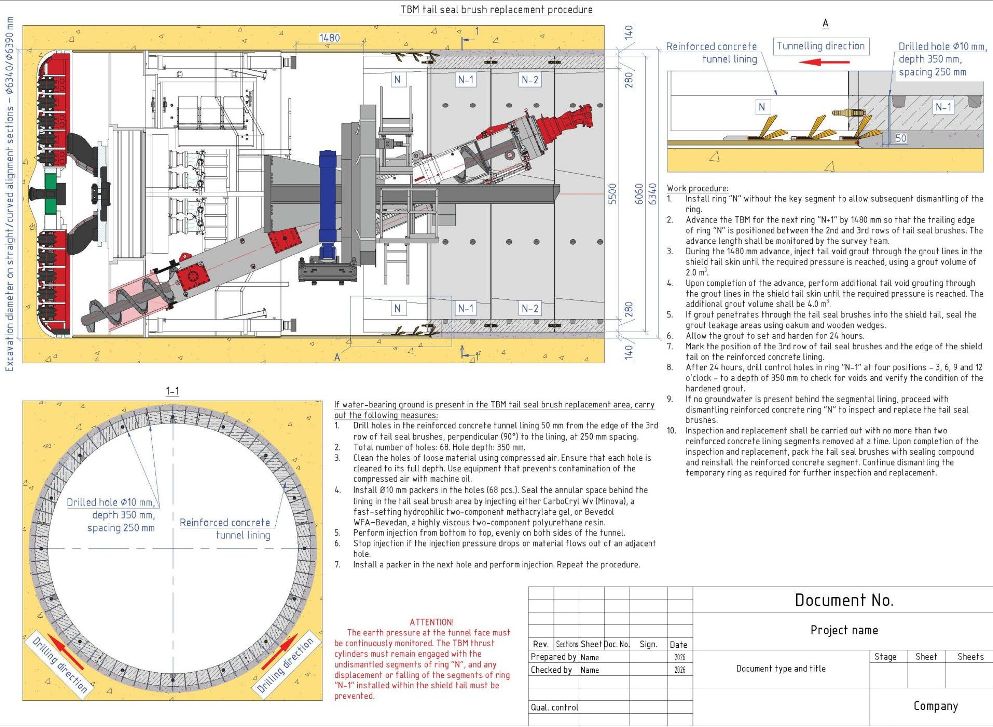
Рисунки и фотографии показывают основные этапы этой процедуры.
Эта процедура также доступна в виде подробных, высококачественных CAD-чертежей для AutoCAD, включая последовательность работ, схемы и необходимые технические решения.
Сэкономьте время — скачайте готовое к использованию инструкцию метода и примените его:
Запуск TBM — серия основных концепций
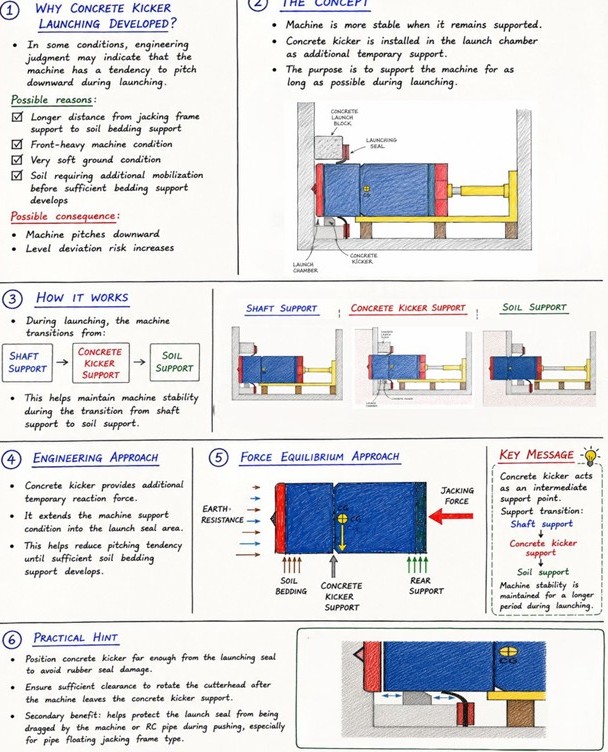
Сессия #4: Запуск Concrete Kicker
Как управляется пусковая машина с трубопроводом? — Взгляд через равновесие сил
В некоторых проектах по подъёму труб инженерное суждение может указывать на склонность машины к наклону вниз при запуске.
Это может произойти, когда:
? Расстояние от опоры каркаса домкрата до опоры почвенного грунта относительно велико.
? Машина имеет перегрузку спереди из-за конфигурации резачей головки или дополнительных инструментов.
? Очень мягкие условия почвы требуют большего расстояния для формирования достаточной поддержки почвенных усадок.
? Почва требует дополнительной мобилизации для формирования достаточной поддержки.
Один из практических методов, иногда используемых, — это запуск бетонных кикеров.
Бетонный кикер устанавливается внутри пусковой камеры как дополнительная временная опора. Его цель — поддерживать машину как можно дольше во время перехода от:
Опора шахты > Бетонная опора > Грунтовая опора
С точки зрения равновесия сил, бетонный кикер служит промежуточной точкой опоры, помогая снизить склонность к наклону до формирования достаточной поддержки почвенного слоя.
Некоторые практические аспекты включают:
? Разместите бетонный кикер достаточно далеко от пускового уплотнения, чтобы избежать повреждения уплотнения.
? Убедитесь, что зазор достаточный перед вращением резачей после выхода из бетонного кикера.
? Бетонный кикер также может помочь защитить уплотнение запуска от стягивания машиной или радиоуправляемой трубой во время толчка, особенно при использовании плавучих рам с трубами.
По моему опыту, успешный запуск часто связан с поддержанием стабильности машины как можно дольше, пока состояние поддержки постепенно меняется.
Эта иллюстрация основана на практическом опыте в сочетании с инженерными знаниями.
Сессия #5 продолжится:
«Механический запуск (концепция будущего)»
Сталкивались ли вы с ситуациями, когда требовалась дополнительная временная поддержка для поддержания устойчивости машины во время запуска?
Механический запуск (Future Concept)
Как управляется пусковая машина с трубопроводом? — Взгляд через равновесие сил
После изучения простого запуска, противовесного запуска, висящего запуска и бетонного кикера, у меня в голове возник один вопрос:
Можно ли механически контролировать стабильность машины во время запуска в один день?
Эта сессия — не предложение нового стандарта, а инженерное обсуждение, вдохновлённое технологиями, уже используемыми в других туннельных системах.
Для обсуждения представлены две концепции:
Идея #1 – Групповое управление домкратных цилиндров
Вдохновлено сегментированным TBM с групповым управлением цилиндров тяги.
Вместо одинаковой активации всех основных цилиндров можно было контролировать выбранные группы цилиндров во время запуска. Понижая эффективную линию действия силы подъёма ниже центра тяжести машины (CG), можно создать контрмомент, который помогает снизить склонность к тангажу.
Идея #2 – регулируемая роликовая поддержка
Вдохновлён концепцией центральной опоры, используемой в прямых трубных двигателях.
Регулируемая роликовая опора, управляемая гидравлическим домкратом, может обеспечивать контролируемую реакцию поддержки под машиной во время запуска. По мере того как условия поддержки постепенно меняются от опоры вала > опоры грунта, эта система может помочь поддерживать устойчивость машины.
С моей точки зрения, будущее запуска может зависеть не только от увеличения силы толкания, но и от контроля того, где действует сила и как поддерживается машина.
Независимо от метода, каждая пусковая система имеет одну и ту же инженерную цель:
Поддержание равновесия силы и моментов при переходе от опоры вала к грунтовой опоре.
Цель этого обсуждения — не предсказать будущее, а поощрять инженерное мышление и внести ещё один миллиметр в развитие технологии трубопроводных подъёмов.
Всё разумное в этом обсуждении заслуживает уважения множеству инженеров, профессоров и специалистов, которые работали до меня.
Всё глупое должно считаться моей собственной ошибкой.
С этой сессией завершается серия Launch TBM – Core Concept. Я искренне благодарю всех, кто следил за серией, делился практическим опытом, задавал вдумчивые вопросы и участвовал в обсуждении. Ваше участие помогло сделать каждую сессию более значимой.
Давайте продолжим двигать машину для подъёма труб вперёд — по миллиметру за раз.
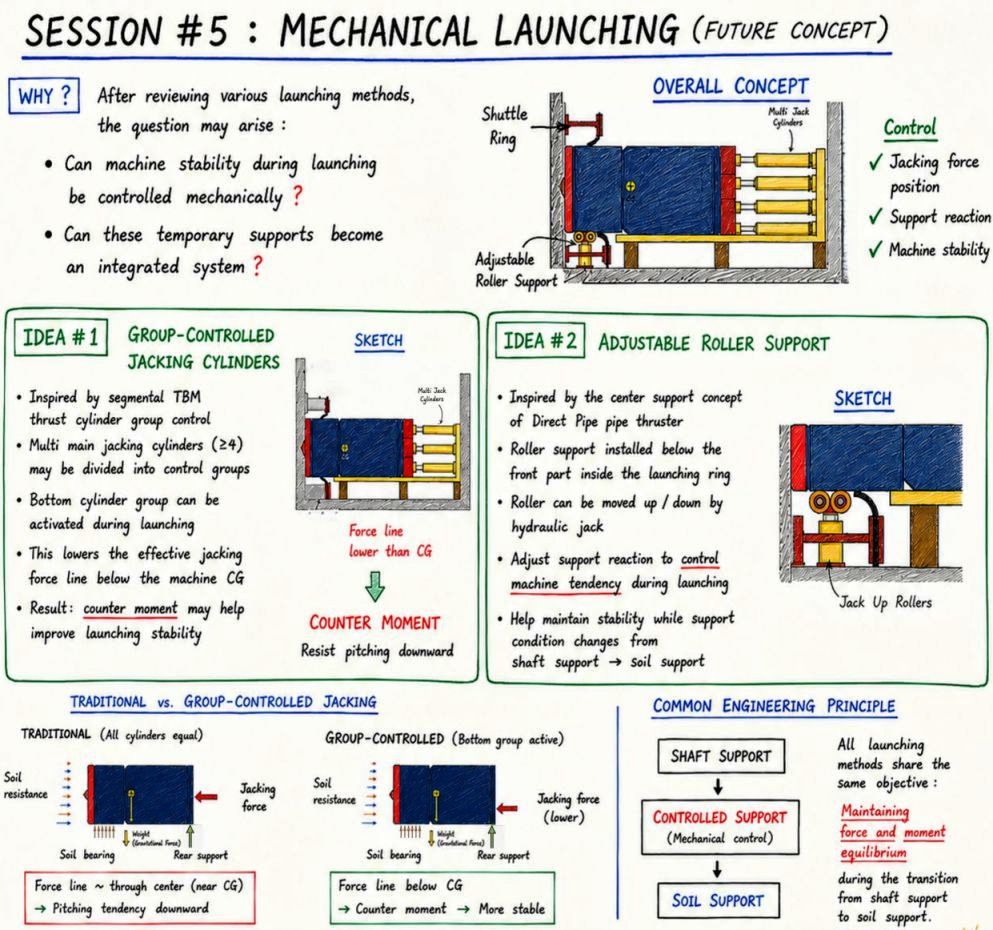
Запуск TBM — серия основных концепций
Сессия #5: Механический запуск (Future Concept)
Как управляется пусковая машина с трубопроводом? — Взгляд через равновесие сил
После изучения простого запуска, противовесного запуска, висящего запуска и бетонного кикера, у меня в голове возник один вопрос:
Можно ли механически контролировать стабильность машины во время запуска в один день?
Эта сессия — не предложение нового стандарта, а инженерное обсуждение, вдохновлённое технологиями, уже используемыми в других туннельных системах.
Для обсуждения представлены две концепции:
Идея #1 – Групповое управление домкратных цилиндров
Вдохновлено сегментированным TBM с групповым управлением цилиндров тяги.
Вместо одинаковой активации всех основных цилиндров можно было контролировать выбранные группы цилиндров во время запуска. Понижая эффективную линию действия силы подъёма ниже центра тяжести машины (CG), можно создать контрмомент, который помогает снизить склонность к тангажу.
Идея #2 – регулируемая роликовая поддержка
Вдохновлён концепцией центральной опоры, используемой в прямых трубных двигателях.
Регулируемая роликовая опора, управляемая гидравлическим домкратом, может обеспечивать контролируемую реакцию поддержки под машиной во время запуска. По мере того как условия поддержки постепенно меняются от опоры вала > опоры грунта, эта система может помочь поддерживать устойчивость машины.
С моей точки зрения, будущее запуска может зависеть не только от увеличения силы толкания, но и от контроля того, где действует сила и как поддерживается машина.
Независимо от метода, каждая пусковая система имеет одну и ту же инженерную цель:
Поддержание равновесия силы и моментов при переходе от опоры вала к грунтовой опоре.
Цель этого обсуждения — не предсказать будущее, а поощрять инженерное мышление и внести ещё один миллиметр в развитие технологии трубопроводных подъёмов.
Всё разумное в этом обсуждении заслуживает уважения множеству инженеров, профессоров и специалистов, которые работали до меня.
Всё глупое должно считаться моей собственной ошибкой.
С этой сессией завершается серия Launch TBM – Core Concept. Я искренне благодарю всех, кто следил за серией, делился практическим опытом, задавал вдумчивые вопросы и участвовал в обсуждении. Ваше участие помогло сделать каждую сессию более значимой.
Давайте продолжим двигать машину для подъёма труб вперёд — по миллиметру за раз.
|
 .